
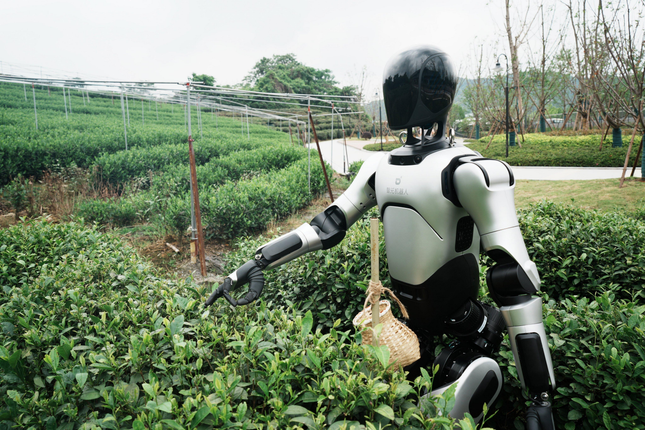
Experimento realizado em uma fazenda comercial de Kagoshima levou um Unitree G1 para fora do laboratório; robô conseguiu encontrar e agarrar quiabos, mas ainda não completou sozinho todas as etapas da colheita
Um robô humanoide na lavoura de quiabo foi colocado à prova em condições reais de produção no Japão. Entre junho e setembro de 2026, a empresa japonesa Orboh, em parceria com a Toyota Auto Body Research Institute, testou um Unitree G1 em uma propriedade comercial da província de Kagoshima, onde o equipamento precisou lidar com vento, variação de luz, folhas encobrindo frutos e plantas distribuídas de forma irregular. O experimento mostrou que o robô já consegue localizar o quiabo e posicionar o braço para agarrá-lo, mas também revelou limitações que ainda separam a demonstração tecnológica de uma colheita totalmente automatizada.
O trabalho foi desenvolvido ao longo de cerca de 70 dias e procurou testar algo mais difícil do que fazer um braço mecânico repetir movimentos em um ambiente controlado: utilizar um equipamento com formato humano em uma lavoura que continuou organizada para o trabalho de pessoas. Essa diferença é central para entender o potencial e também as dificuldades da tecnologia. Continue a leitura e acompanhe o Compre Rural, onde informação de qualidade ajuda a fortalecer quem vive e produz no campo.
Robô humanoide na lavoura de quiabo precisou aprender a “enxergar” a planta
Antes de tocar no fruto, o G1 precisava descobrir onde ele estava.
Para isso, os desenvolvedores instalaram no tórax do robô uma câmera estéreo ZED-M, capaz de fornecer imagens e informações de profundidade. Um modelo da família YOLO, ajustado especificamente para reconhecer quiabos, identificava os frutos, enquanto dados tridimensionais eram usados para estimar sua localização em relação ao humanoide.
Na prática, não bastava reconhecer a aparência de um quiabo. O sistema precisava estimar sua posição no espaço e transformar essa informação em movimentos do braço.
Boa parte desse deslocamento foi controlada por técnicas convencionais de robótica, como cinemática inversa. A inteligência artificial foi concentrada principalmente no ajuste final da aproximação, quando pequenas diferenças na posição do fruto podem definir se a tentativa termina em um agarramento correto ou em erro.
Essa combinação ajuda a explicar uma mudança que já aparece em outras experiências de IA agrícola integrada a robôs, drones e sensores: nem toda decisão precisa ficar sob responsabilidade de um único modelo de inteligência artificial. Em operações físicas, métodos tradicionais de controle continuam úteis quando oferecem movimentos mais previsíveis.
Os 80% de sucesso não foram obtidos na lavoura
O número que mais chama atenção no relatório precisa ser colocado no contexto correto.
Em um ambiente interno que reproduzia a tarefa, o robô conseguiu agarrar o quiabo em 16 de 20 tentativas, uma taxa de 80%. A Orboh, entretanto, não divulgou índice equivalente para uma sequência de operações realizadas diretamente na plantação.
No campo, a empresa confirmou que o G1 foi capaz de reconhecer frutos que cresceram naturalmente, aproximar o braço e agarrá-los.
A diferença é relevante porque condições externas aumentam consideravelmente a quantidade de variáveis. Uma folha pode esconder parte do fruto, o vento pode alterar sua posição durante a aproximação e a incidência do sol modifica o contraste capturado pelas câmeras.
Por isso, os 80% não devem ser tratados como uma taxa de eficiência comercial da máquina nem como desempenho de uma colheitadeira autônoma trabalhando durante uma jornada completa.
O maior obstáculo apareceu na hora de retirar o quiabo da planta
Encontrar e alcançar o fruto foi apenas parte do desafio.
O conceito desenvolvido pela equipe previa que o robô utilizasse um mecanismo instalado na mão direita para prender e cortar o pedúnculo. Depois, o quiabo deveria ser direcionado a uma cesta colocada no braço esquerdo.
Essa etapa não ficou operacional dentro do período do projeto.
Segundo a Orboh, o desenvolvimento do mecanismo de corte não foi concluído a tempo. Nos ensaios externos, a equipe substituiu temporariamente a lâmina por um acessório improvisado com peças semelhantes a palitos para testar o agarramento. A pressão aplicada chegou a danificar o quiabo, expondo outra dificuldade: controlar a força com precisão suficiente para manipular o produto sem causar perdas.
Por isso, afirmar que o humanoide já “colhe quiabo sozinho” seria exagerar o resultado.
O que foi demonstrado no campo foi a capacidade de detectar, alcançar e agarrar o fruto. A retirada completa, o transporte até o recipiente e a repetição contínua da operação ainda dependem de desenvolvimento adicional.
O problema não é exclusivo desse projeto. A diferença entre reconhecer um fruto e efetivamente retirá-lo sem danos aparece também em experimentos envolvendo robôs capazes de colher diferentes frutas e hortaliças.
Por que colocar um humanoide onde uma máquina agrícola poderia trabalhar?
A escolha de um equipamento com pernas, braços e dimensões próximas às de uma pessoa é um dos pontos mais interessantes do projeto.
Máquinas agrícolas convencionais normalmente são desenvolvidas para determinada operação. Isso permite otimizar estrutura, velocidade, ferramentas e deslocamento para uma tarefa específica.
Um humanoide segue outra proposta: aproveitar locais que já foram construídos e organizados para seres humanos.
No experimento japonês, a intenção era trabalhar sem redesenhar a largura das linhas ou a altura das plantas exclusivamente para acomodar a máquina. Segundo a Orboh, essa capacidade de atuar em ambientes preparados para pessoas está entre as justificativas para testar humanoides em aplicações produtivas.
O próprio Unitree G1 reforça essa característica. De acordo com a fabricante, o modelo mede aproximadamente 1,32 metro em pé e pesa cerca de 35 quilos com bateria, dependendo da versão. A plataforma pode ser configurada com diferentes graus de liberdade e acessórios destinados à manipulação.
Isso não significa, entretanto, que um humanoide será necessariamente mais barato ou produtivo do que uma máquina agrícola especializada.
Para o produtor, a comparação terá de considerar capacidade por hora, autonomia energética, manutenção, durabilidade, disponibilidade de assistência técnica, segurança, custo do equipamento e quantidade de tarefas diferentes que ele consegue executar.
Um robô especializado pode ser superior em uma operação repetitiva. Um humanoide, por outro lado, pode se tornar interessante se conseguir usar o mesmo hardware em várias atividades ao longo da propriedade.
Ainda não existem dados desse experimento suficientes para determinar qual alternativa oferece melhor retorno econômico.
Kagoshima é uma região estratégica para testar a tecnologia no quiabo
A experiência também ocorreu em uma região onde a cultura possui importância agrícola concreta.
Informações oficiais do governo da província mostram que o município de Ibusuki, em Kagoshima, lidera a produção japonesa de quiabo, beneficiado pelo clima quente e pela possibilidade de utilizar diferentes sistemas de cultivo ao longo do ano. Em julho de 2026, o governo regional informou que a produção local ocorre desde estruturas protegidas até áreas a céu aberto, com período de cultivo que pode se estender de fevereiro a novembro.
Isso não permite afirmar que a fazenda usada no experimento estava em Ibusuki, já que a localização específica não foi divulgada pela Orboh. O dado, porém, ajuda a explicar por que Kagoshima oferece condições relevantes para estudos ligados à cultura.
Japão tenta produzir com uma força de trabalho agrícola cada vez menor
A busca por automação ganha outro significado quando observada junto à situação demográfica do campo japonês.
Dados do Ministério da Agricultura, Florestas e Pesca do Japão indicam que o país tinha cerca de 1,036 milhão de trabalhadores agrícolas principais em 2025. A idade média era de 67,7 anos, enquanto 69,6% tinham 65 anos ou mais.
O levantamento oficial também evidencia uma queda de longo prazo no contingente dedicado principalmente à agricultura. Em 2000, eram aproximadamente 2,4 milhões de pessoas nessa condição.
Uma atualização estatística do ministério aponta ainda uma estimativa de cerca de 987 mil trabalhadores agrícolas principais em 2026, embora o próprio órgão destaque que os dados de 2026 vêm de uma pesquisa amostral e não devem ser comparados diretamente com o censo anterior sem considerar diferenças metodológicas.
Nesse contexto, robôs não aparecem somente como equipamentos destinados a reduzir custos. Eles fazem parte da tentativa japonesa de manter atividades agrícolas funcionando em regiões onde o número de trabalhadores disponíveis vem diminuindo.
O país possui inclusive uma legislação específica para incentivar tecnologias de agricultura inteligente. A Lei de Promoção da Utilização de Tecnologias de Agricultura Inteligente entrou em vigor em 1º de outubro de 2024 e criou mecanismos para apoiar produtores e empresas envolvidos na adoção, desenvolvimento e oferta dessas soluções.
A tendência dialoga com um movimento mais amplo de automação da colheita diante da escassez de mão de obra, especialmente em atividades que ainda exigem elevada participação de trabalho manual.
Participação da Toyota Auto Body Research Institute vai além do setor automotivo
A empresa que participou do experimento junto com a Orboh pertence integralmente à Toyota Auto Body.
Fundada em 1990, a Toyota Auto Body Research Institute possui sede em Kirishima, também na província de Kagoshima, e atua tanto no desenvolvimento de veículos quanto em sistemas de informação, software, hardware e engenharia digital. Em abril de 2026, a companhia informava ter 433 funcionários.
A presença de empresas com experiência industrial em projetos de robótica agrícola é coerente com a natureza dos desafios envolvidos.
Fábricas já utilizam há décadas braços robóticos, sensores, sistemas de visão, controle de movimento e automação. A dificuldade aumenta quando essas técnicas deixam uma linha industrial previsível e passam para um ambiente biológico, onde cada planta e cada fruto podem assumir posições diferentes.
A lavoura continua sendo um teste difícil até para máquinas avançadas
Há uma razão para robôs impressionantes em vídeos nem sempre chegarem rapidamente às propriedades rurais.
Dentro de uma fábrica, iluminação, distância, posição das peças e velocidade da linha podem ser controladas. Em uma plantação, o robô precisa interpretar situações que mudam continuamente.
O próprio experimento com quiabo mostrou algumas delas: incidência solar variável, frutos parcialmente escondidos e plantas movimentadas pelo vento.
A operação física acrescenta outra camada.
O robô precisa chegar suficientemente perto para realizar a tarefa sem atingir folhas, ramos ou outros frutos. Também precisa controlar a força aplicada, identificar corretamente a região de corte e repetir a sequência centenas de vezes com baixo índice de falhas.
É justamente a repetibilidade que definirá quando experiências como essa poderão deixar a fase de desenvolvimento.
O que falta para um humanoide realmente trabalhar durante a colheita
O experimento de Kagoshima responde uma pergunta e abre várias outras.
Já existe tecnologia suficiente para fazer um humanoide identificar um quiabo em uma lavoura real e movimentar o braço para alcançá-lo. Ainda não foi demonstrado, nesse projeto, que ele consiga cortar, retirar, armazenar e repetir o procedimento continuamente com eficiência comercial.
Entre os próximos indicadores que precisam ser medidos estão frutos colhidos por hora, taxa de sucesso no campo, percentual de danos, autonomia das baterias, frequência de intervenção humana e custo por unidade colhida.
Resistência a poeira, chuva e umidade, facilidade de limpeza, disponibilidade de peças e segurança na presença de trabalhadores também serão determinantes fora do ambiente experimental.
Portanto, o Unitree G1 usado no Japão ainda não deve ser visto como substituto imediato de uma equipe de colheita.
O avanço está em outro ponto: um robô humanoide saiu de um ambiente controlado e conseguiu realizar parte de uma tarefa agrícola diante das irregularidades de uma plantação comercial.
Se futuras versões conseguirem completar todo o ciclo com velocidade, precisão e custo competitivo, a mesma característica que hoje torna esses equipamentos complexos, o corpo projetado para atuar em locais feitos para pessoas, poderá se transformar justamente em sua maior vantagem no campo.
VEJA MAIS:
ℹ️ Conteúdo publicado pela estagiária Ana Gusmão sob a supervisão do editor-chefe Thiago Pereira
Quer ficar por dentro do agronegócio brasileiro e receber as principais notícias do setor em primeira mão? Para isso é só entrar em nosso grupo do WhatsApp (clique aqui) ou Telegram (clique aqui). Você também pode assinar nosso feed pelo Google Notícias
Não é permitida a cópia integral do conteúdo acima. A reprodução parcial é autorizada apenas na forma de citação e com link para o conteúdo na íntegra. Plágio é crime de acordo com a Lei 9610/98.


